
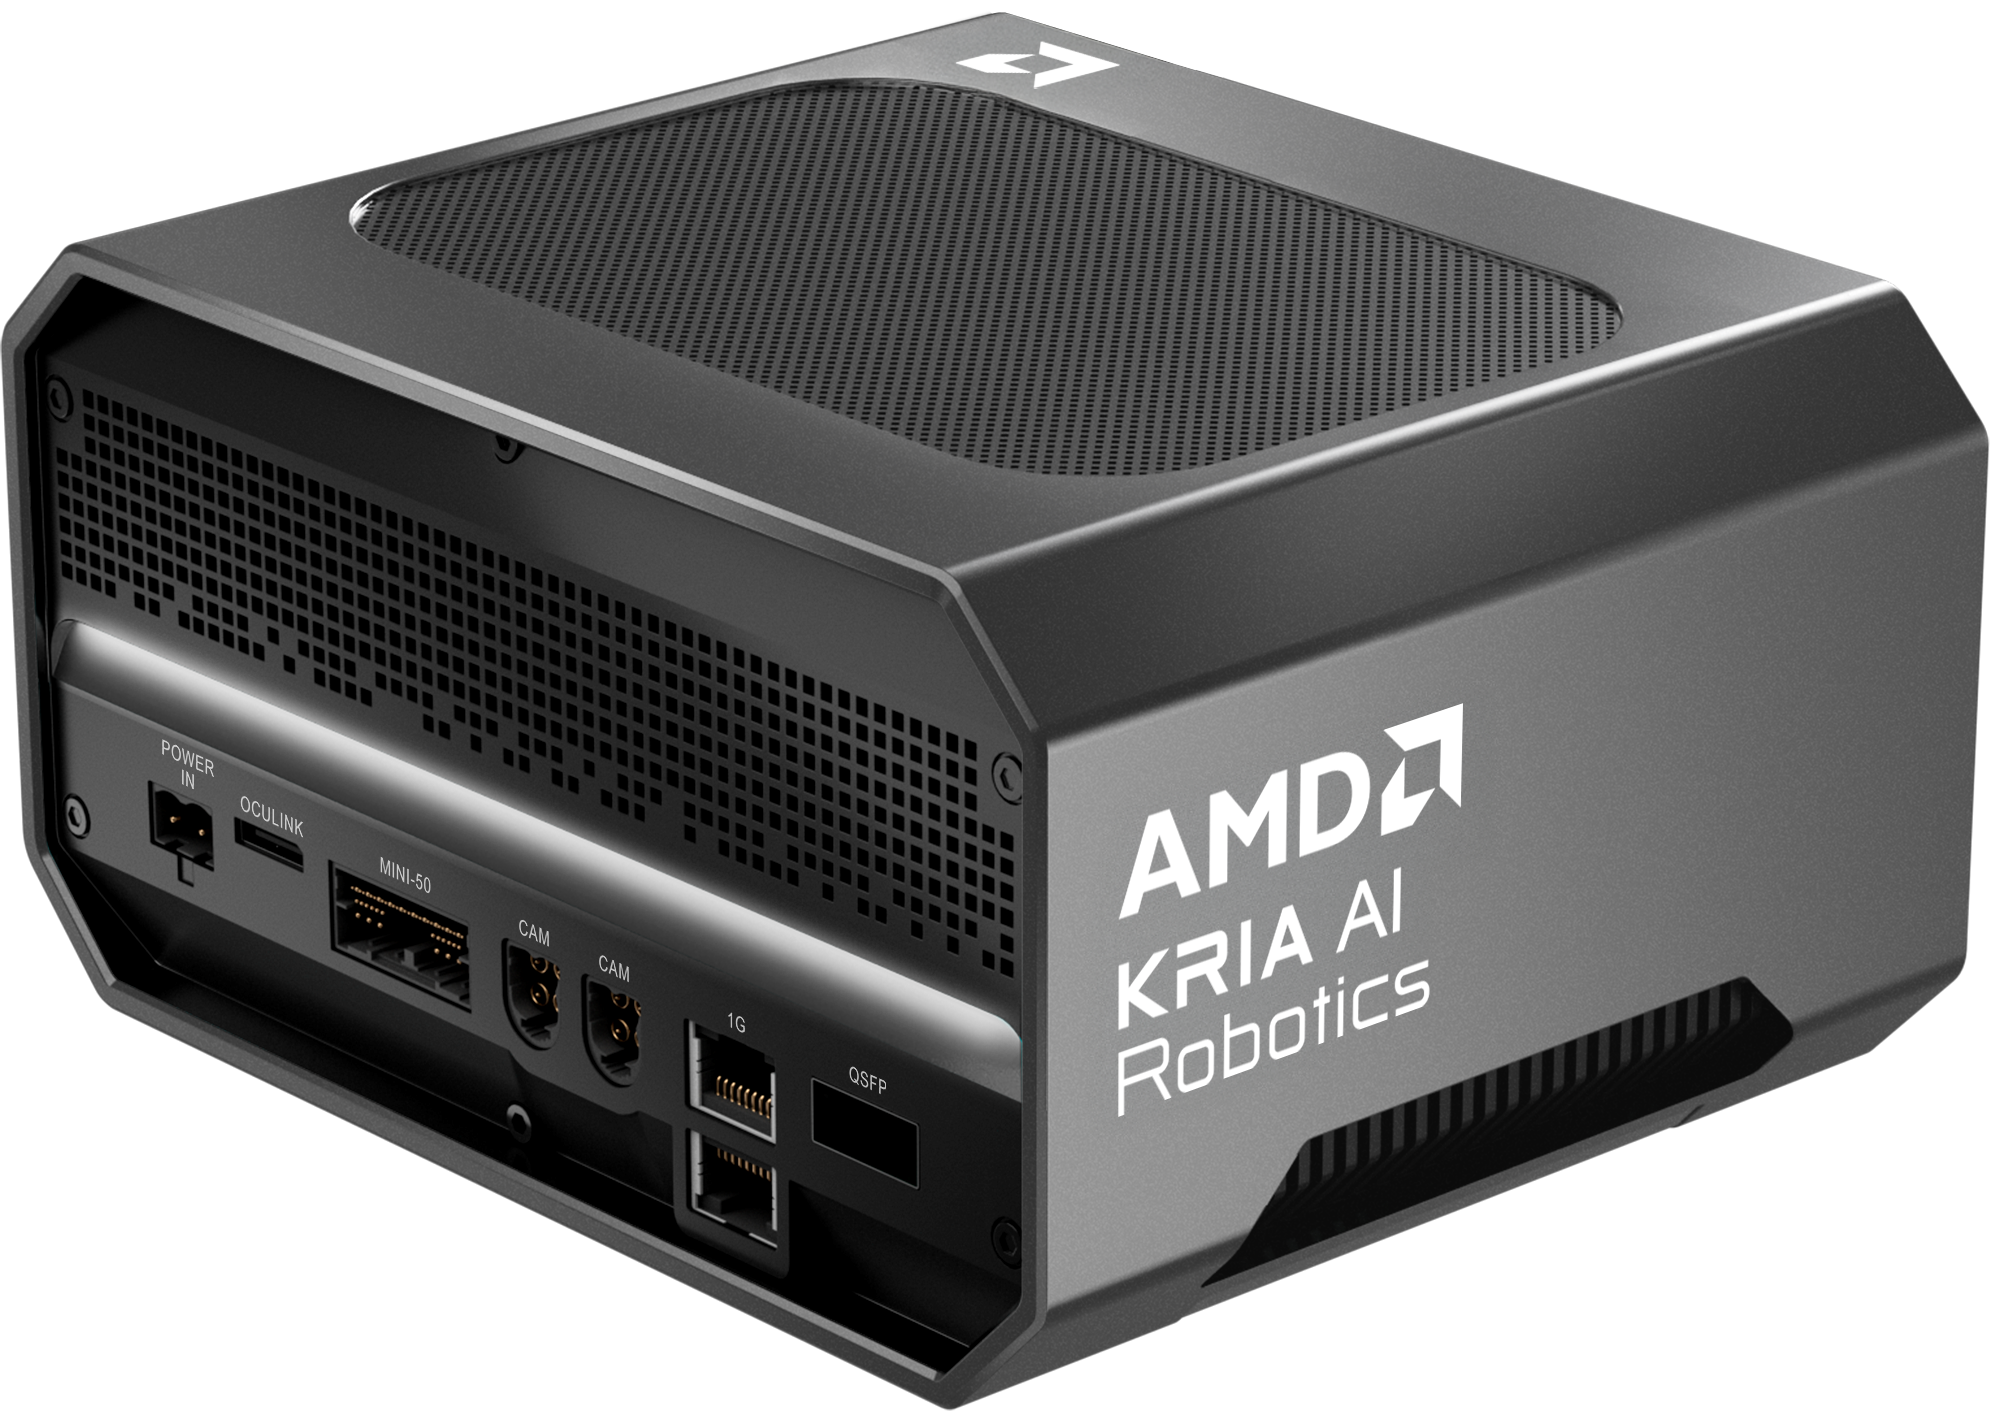
Iza naizgled jednostavnog robotskog pokreta kriju se razumevanje prostora, učenje i precizno upravljanje. AMD-ovi primeri pokazuju kako se ti delovi povezuju, od GPU akceleratora do računara koji staje na sto.
Zamislite da robotu kažete: „Stavi činiju na tanjir, pa u činiju ubaci krem sir.” Čoveku je ovo običan zahtev za kuhinjskim stolom. Za mašinu je čitav mali projekat: treba prepoznati predmete, razumeti njihove prostorne odnose, odrediti redosled radnji i uskladiti hvataljku sa svakim predmetom. Uspeh se na kraju meri vrlo opipljivo: da li je sve završilo na svom mestu?
Upravo takvim zadacima bavi se fizički AI: veštačka inteligencija koja kroz senzore opaža okruženje, donosi odluke i pomoću mehanike deluje na njega. Robotika joj daje telo. Kamera omogućava posmatranje, računarski model bira narednu radnju, a motori je izvršavaju. Svaki pokret menja scenu koju sistem zatim ponovo posmatra. Inteligencija se tako proverava u susretu sa prostorom, vremenom i predmetima.
Jedan od pristupa ovoj petlji jesu vision-language-action modeli, skraćeno VLA. Naziv opisuje njihovu ulogu: povezuju sliku, jezik i akciju. Model dobija vizuelna opažanja i instrukciju, a kao rezultat generiše robotske radnje. MolmoAct2, koji razvija Ai2, spaja model za vizuelno i jezičko razumevanje sa posebnim neuronskim modulom za pokrete. U robotskoj terminologiji često se koristi reč policy: naučena strategija koja određuje šta robot treba sledeće da uradi na osnovu dostupnih informacija.
Razumevanje prostora ovde ima posebnu težinu. „U činiju” podrazumeva zapreminu, otvor, visinu i putanju prilaska. Brzina računanja i učestalost ponovnog posmatranja zato neposredno utiču na ponašanje robota. AMD u svom primeru pokreće MolmoAct2 lokalno na mini računaru sa procesorom Ryzen AI Max+ 395, poznatim kao „Strix Halo“, uz softversku platformu ROCm. Integrisani GPU i objedinjena memorija omogućavaju izvršavanje velikog modela u kompaktnom uređaju, bez izvršavanja modela u oblaku i bez spoljnog akceleratora!
Posebno je zanimljiv prenos iste strategije na simulirane ruke UR5e i xArm6 bez dodatnog treniranja. Model može da zadaje pomeranje i orijentaciju završnog dela ruke, odnosno hvataljke. Kontroler zatim pomoću inverzne kinematike izračunava potrebne položaje zglobova. Time se deo znanja o zadatku odvaja od konkretne mehanike.
Da bi ovakav eksperiment bio ponovljiv, potrebno je urediti i softversko okruženje. AMD-ov Ryzers okuplja alate za izgradnju i pokretanje Docker kontejnera prilagođenih Ryzen AI hardveru. Kontejner možemo zamisliti kao pripremljenu radnu kutiju sa potrebnim programima i bibliotekama. Za razvojni tim to znači jednostavniju pripremu eksperimenata i lakše deljenje istog okruženja. Hardver postaje korisniji kada istraživač može pouzdano da pokrene softver koji mu je potreban.
Iza svakog naučenog pokreta ostaje pitanje: kako je robot stekao tu veštinu?
Jedan odgovor daje učenje potkrepljivanjem, odnosno „reinforcement learning“ ili RL. Sistem isprobava akcije i kroz numeričku nagradu dobija signal koliko se približio cilju. Funkcija nagrade zato predstavlja precizno formulisan zadatak za učenje. Simulacija omogućava mnogo pokušaja, a GPU obradu velikog broja okruženja paralelno. Istraživači tako mogu brže da provere da li njihova definicija uspeha zaista proizvodi poželjno ponašanje. MuJoCo Playground razvijen je upravo za povezivanje simulacije, učenja i prenosa na robote.
Prelazak iz simulacije u stvarnost, poznat kao sim2real, zahteva pripremu za nesavršenosti. Jedna važna tehnika je „domain randomization“: tokom treninga menjaju se izabrana svojstva simuliranog sveta, poput mase, trenja ili kašnjenja. Robot tako vežba u nizu različitih uslova. Poput učenika koji rešava varijacije zadatka, dobija priliku da usvoji ponašanje koje opstaje i kada okolnosti nisu potpuno iste.
AMD-ov tim je prethodno merio odziv stvarne ruke i hvataljke i prilagođavao simulaciju tim podacima. Modelovali su i kašnjenje između softverske komande i pokreta. Zatim su tokom treninga menjali masu kocke, početne položaje i kašnjenje, uz nagrađivanje glatkog kretanja. Takvi detalji odlučuju da li će naučena radnja uspeti kada se hvataljka zaista zatvori oko predmeta.
Na fizičkom robotu ovaj sistem koristi malu neuronsku mrežu izvezenu u ONNX, koja se izvršava 40 puta u sekundi. Strategija upravljanja i obrada vida rade na Ryzen AI 300 mini računaru. Dve kamere i klasične metode računarskog vida procenjuju položaj kocke; sama mreža za upravljanje ne obrađuje slike direktno. To je zaseban RL eksperiment, sa drugačijom arhitekturom od MolmoAct2. Zajedno, ovi primeri ilustruju AMD-ovu ulogu u različitim fazama razvoja: Instinct obezbeđuje računanje za učenje, Ryzen omogućava lokalno izvršavanje, a ROCm podržava korišćenje GPU resursa. Između njih ostaje inženjerski posao povezivanja modela, opažanja i kontrole.
Za studenta ili mali razvojni tim, naročito je vredna mogućnost da se delovi takvog sistema proučavaju i menjaju. Ai2 je objavio težine modela, podatke i kod za treniranje MolmoAct2. Otvorenost omogućava da demonstracija postane polazna tačka za sopstveni eksperiment: drugi predmet, druga instrukcija ili drugačije postavljena kamera.
Budućnost fizičkog AI-a gradiće se kroz takve konkretne pokušaje. Hvataljka prilazi predmetu, kamera na trenutak gubi pogled, model bira narednu radnju. Kada se predmet konačno nađe tamo gde smo tražili, iza tog malog uspeha stoji veliki spoj računanja i razumevanja fizičkog sveta.